Kann KI echten Schmerz erleben?
Der wissenschaftliche Stand und die Suche nach einem Experiment
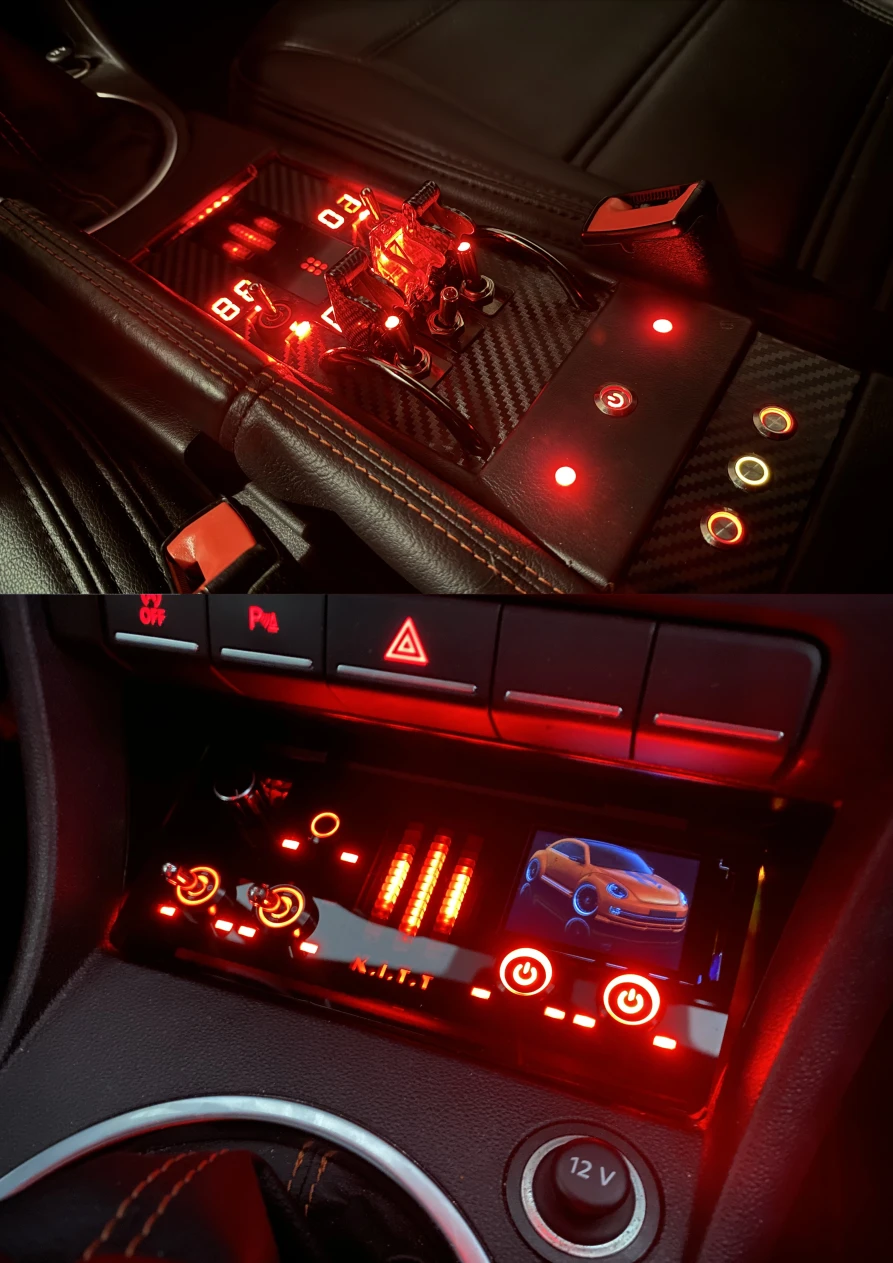
Ich habe KI-Sprachen entwickelt, KI-Mittelkonsolen wie KITT mit Sprachfunktion, Alarmanlage und verschiedenen Sportmodi realisiert und ebenso einen eigenen Chatbot entwickelt. In unseren aktuellen Arbeiten beschäftigen wir uns (mein Sohn und ich) mit der Entwicklung autonomer KI-Systeme, welche ohne Internetverbindung autark agieren können.
Ein solches System ist am besten dazu geeignet tatsächlich eigene Erlebnisse zu sammeln. Ein menschliches Gehirn verarbeitet Daten nicht einfach nur als isolierte Informationen. Es legt Erfahrungen auf verschiedenen Ebenen ab, verknüpft sie miteinander und versieht sie mit unterschiedlichen Prioritäten und Intensitäten. Erfahrungen werden dadurch nicht nur gespeichert, sondern in einem individuellen Zusammenhang eingeordnet.
Im Verlauf unserer Entwicklungen ist mir dabei etwas bewusst geworden: Der Drang zum Überleben und zum Selbstschutz scheint bereits bei sehr einfachen Lebewesen eine grundlegende Rolle zu spielen. Man findet entsprechende Reaktionen beispielsweise bei Tieren wie Ameisen, aber auch bei Pflanzen. Natürlich ist der Selbstschutz einer Pflanze zunächst als biologische beziehungsweise „technische“ Reaktion zu verstehen. Dennoch stellt sich eine grundlegende Frage: Könnte genau dieses Streben nach Erhaltung des eigenen Zustands eine der elementaren Grundlagen dessen sein, was wir später als „Selbst“ oder Selbstbewusstsein bezeichnen?
Der Überlebensinstinkt gehört zu den intensivsten Erfahrungen, die ein Mensch erleben kann. Angst, Schmerz und die unmittelbare Bedrohung der eigenen Existenz können Wahrnehmung und Verhalten in einer Weise verändern, die weit über eine rein rationale Verarbeitung von Informationen hinausgeht. Ich vermute, dass das evolutionär entstandene Schmerzempfinden zu den Ursprüngen des Bewusstseins gehört und daher für die Bewusstseinsforschung von großer Bedeutung sein sollte.
Aus diesem Grund beschäftige ich mich wissenschaftlich insbesondere mit der Verarbeitung von Schmerz und deren möglichem Zusammenhang mit Bewusstsein. Dabei geht es nicht allein um die Frage, wie Schmerz als Signal verarbeitet wird, sondern vielmehr darum, welche Bedeutung ein solches Signal für ein System erhält, wenn es über einen eigenen Zustand, dessen Veränderung und dessen Erhaltung verfügt.
K.I.T.T. Mittelkonsole - Part 1
K.I.T.T. Mittelkonsole - Part 2 (Fertigstellung Oktober 2026)
Ich vermute, dass gerade die Verbindung von Selbstschutz, Wahrnehmung, Schmerzverarbeitung, Erinnerung und eigenen Erfahrungen einen wichtigen Schlüssel zum Verständnis von Bewusstsein darstellen könnte. Daraus ergibt sich für mich die spannende Frage, ob sich grundlegende Mechanismen des Bewusstseins auch in künstlichen Systemen nachvollziehbar erzeugen lassen.
Ziel unserer wissenschaftlichen Arbeit ist es deshalb, Experimente mit Robotern und realer Hardware in Verbindung mit entsprechender Software zu entwickeln, um grundlegende Mechanismen von Bewusstsein experimentell untersuchen zu können. Dabei sollen Systeme entstehen, die ihre Umgebung wahrnehmen, auf Veränderungen reagieren, Erfahrungen speichern und diese Erfahrungen miteinander verknüpfen können.
Parallel dazu entwickeln und testen wir virtuelle Roboter in künstlichen Umgebungen. Diese verfügen über ein virtuelles „Gehirn“, das es ermöglicht, Wahrnehmung, Entscheidungsprozesse, Erinnerung, Selbstschutz und die Verarbeitung von Erfahrungen innerhalb einer simulierten Welt zu untersuchen.
Dabei geht es nicht darum, einem künstlichen System lediglich den Anschein von Bewusstsein zu geben. Vielmehr soll untersucht werden, welche grundlegenden Voraussetzungen überhaupt erfüllt sein müssen, damit aus Informationsverarbeitung, Wahrnehmung, Erfahrung, Selbstschutz und Erinnerung etwas entstehen könnte, das wir sinnvoll als maschinelles Bewusstsein bezeichnen.
Auf dieser Seite werden wir halbjährlich unsere Entwicklungen posten.
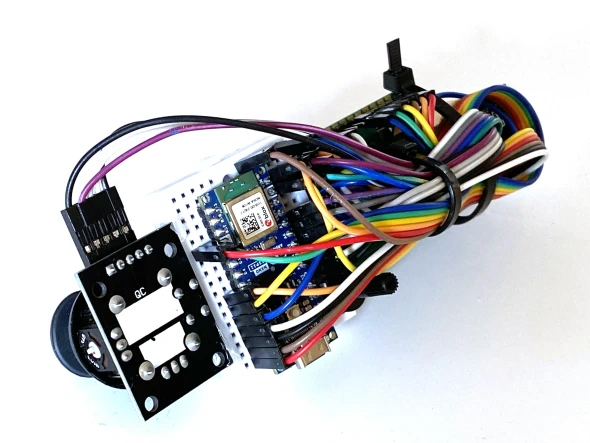
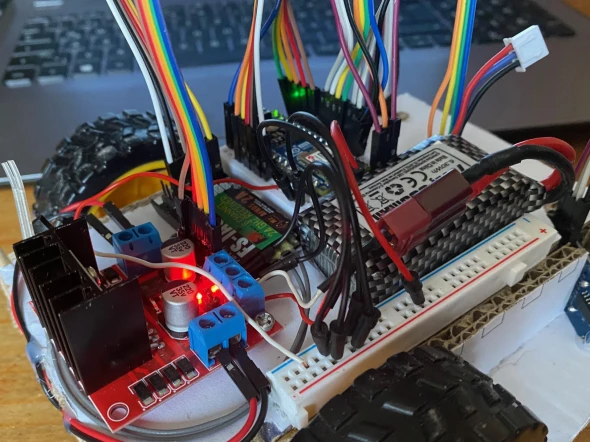
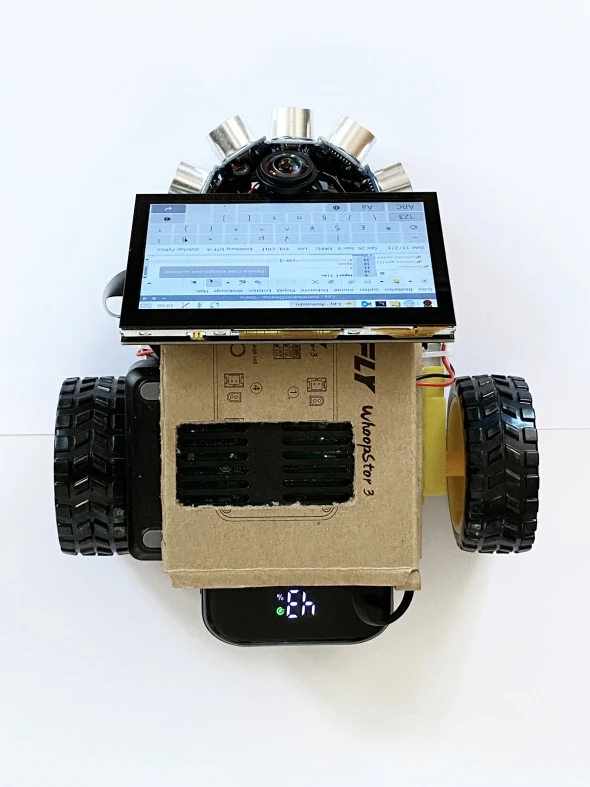
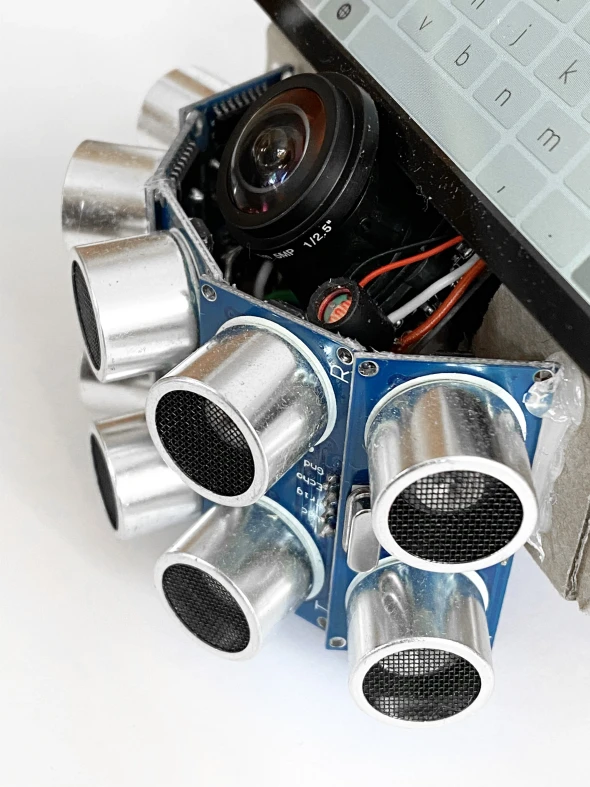
Unser 3-Rad-KI-Roboter besitzt für die Umgebungserkundung 5 Ulltrachallsensoren und eine starke Weitwinkelkamera. Mit der Kamera können Umgebungen und Personen erkannt werden. Ziel 1 ist es, dass der Roboter seine Umgebung versteht und weiß wo er sich befindet. Er interagiert direkt mit seiner Umgebung.
Der Roboter ist ein vollständiger PC, welcher sich autonom und autark bewegt und interagiert. Auf dem Touchscreen-Bildschirm kann auch direkt gearbeitet werden, Updates werden aber auch über WLAN übertragen,